

한전KPS가 생성형AI와 로보틱스를 결합한 피지컬AI 로봇의 실증 시연을 마무리했다. 발전정비 현장에서 작업자의 능률과 안전을 향상시키는 것이 목표로, 한전KPS는 이제 이 로봇을 실제 발전정비 현장에 투입할 수 있는지 가늠하는 시험에 돌입한다.
작업자 따라 움직이며 이상 행동 감지…‘작업자 밀착형 피지컬AI’
한전KPS는 앞서 AI 기반으로 위험행동을 실시간 감지하는 지능형 AI CCTV를 도입했다. 피지컬AI 로봇은 여기서 나아가 로봇이 특정 작업자를 인식해 추종 이동하며 동행하고, 그 과정에서 작업자의 이상 행동을 감지해 알린다. 물리적 이동·동작과 AI 정보 제공을 연계한 것이 피지컬AI의 특징이다.
한전KPS는 이 기술을 ‘작업자 밀착형 피지컬AI’로 부르며 현장 근로자의 안전 향상을 기대 효과로 내세웠고, 최종 시연회에서도 과제를 ‘피지컬AI 기반 밀착형 안전 어시스트 시스템’ PoC(기술검증)로 소개했다.
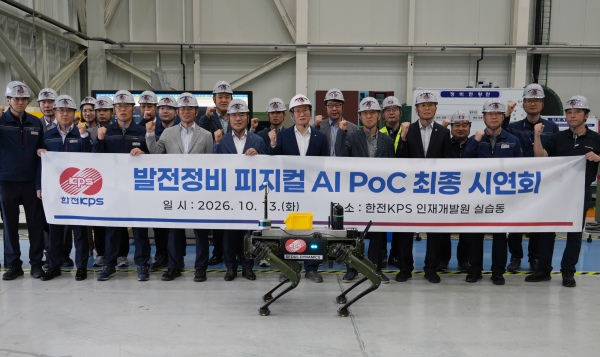
세 번째 시연서 작업 전 안전회의부터 보고서까지 재현
최종 시연회는 전남광주 나주시 소재 한전KPS 인재개발원 정비 교육장에서 열렸다. 김홍연 사장을 비롯한 관계자가 참석했고, ‘발전정비 피지컬AI 개발 타당성 검증(PoC)’ 과제를 마무리하는 자리였다. 2026년 3월과 7월 시연에 이어 세 번째이자 마지막으로 시행한 실증이다.
작업에 들어가기 전 로봇은 작업 전 안전회의(TBM)를 실시하며 안전 사항을 안내한 다음, 생성형 AI를 활용해 정비 절차와 안전에 관한 질문에 답했고, 3D 공간 맵핑을 통해 로봇 단독으로 공구를 자동 운반했다.
작업을 마친 뒤에는 이벤트 지점별 사진과 조치사항을 포함한 보고서를 자동으로 작성했다.
한전KPS는 로봇이 현업의 업무흐름을 그대로 재현했으며, 이를 통해 피지컬AI의 실용성을 확인했다고 밝혔다.
교육장 넘어 실제 발전정비 현장으로…본격 개발과제 착수
다음 무대는 교육장이 아닌 실제 정비 현장이다. 한전KPS는 이번 시연 결과를 토대로 본격적인 개발과제에 착수한다. 개발 과정에서 정비 현장의 요구를 반영해 완성도를 높여가는 동시에, 실제 발전정비 현장에서 적용 가능성을 시험할 계획이다.
김홍연 사장은 “피지컬AI가 현장에서 작업자의 안전과 효율을 지원하는 어시스턴트 역할을 할 수 있음을 확인했다”고 말했다. 이어 “향후 로봇이 다양한 정비 요구에 대응하도록 기술을 고도화하고 능동형 안전문화 정착에 기여하겠다”고 밝혔다.
