

현대건설이 건설 현장의 고위험·고공 작업을 무인 로봇 기술로 대체하며 스마트 건설기술의 현장 적용에 속도를 내고 있다.
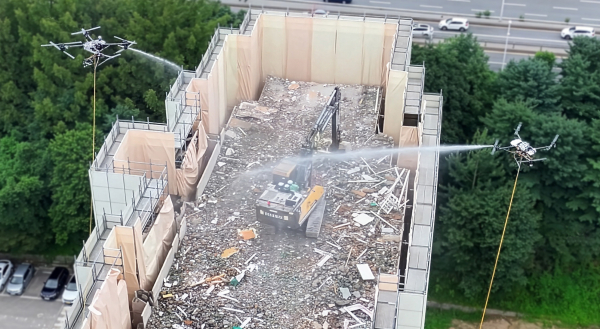
최근 과천주공 8·9단지 재건축 정비사업 현장에서 진행된 살수드론 비산먼지 저감 실증은 단순한 신기술 시도를 넘어, 건설업계가 안고 있던 환경 관리 한계와 현장 안전 이슈를 디지털 기술로 해결하려는 전략적 현장 혁신의 대표적 사례다.
현장 안전 및 ESG 환경 관리의 실질적 해결책 모색
철거 공사는 비산먼지 발생 방지라는 환경적 책임과 함께, 미끄러짐·감전·중장비 충돌 등 고위험 작업 환경에 작업자가 직접 노출되는 안전 문제를 동시에 안고 있다. 특히 고층부나 구조적 불안정 구간은 사람이 직접 살수 작업을 수행하기에 사고 위험이 매우 높다.
현대건설은 원격 조종 살수드론을 투입해 사람의 접근을 최소화함으로써 고층 및 위험 구역 내 낙상과 충돌 위험을 근본적으로 차단했다. 또한 수시로 변하는 먼지 발생 지점을 실시간으로 타깃팅하여 무풍 기준 반경 12~15m에 분당 50리터의 물을 집중 살포함으로써 비산먼지 저감 효율을 유의미하게 향상시켰다.
'유선 제어 시스템 도입'을 통한 작업 연속성 및 효율성 극대화
기존 드론 기술의 가장 큰 한계는 배터리 용량에 따른 비행 시간 제한과 자체 수조 무게에 따른 급수량의 한계였다. 현대건설은 이번 실증에서 전원 케이블과 물 호스를 직접 연결한 유선 드론 시스템을 채택했다.
현대건설의 살수드론 방식은 전원과 용수를 직접 연결해 연속 운용이 가능하며, 먼지 발생 위치에 따라 실시간으로 유연하게 이동할 수 있다. 또한 원격 조종을 통해 위험 구역 내 작업자 접근을 최소화했다.
HMG건설기술연구원 중심의 그룹 R&D 시너지 가속화
이번 살수드론 실증은 단발성 프로젝트가 아니라 현대자동차그룹 건설 부문 R&D 허브인 HMG건설기술연구원의 중장기 전략과 밀접하게 연계되어 있다.
HMG건설기술연구원은 AI·로보틱스를 활용한 안전·품질 향상 및 휴먼에러 예방을 4대 핵심 연구 축 중 하나로 설정하고 있으며, 현대차그룹의 모빌리티·로보틱스 노하우를 건설 현장에 이식하는 역할을 전담하고 있다.
더불어 4족 보행 로봇 스팟, 지상조종 타워크레인, 무인 드론 스테이션, 착용형 로봇, 자재 운반 및 청소 로봇 등 현장 전반의 로보틱스 생태계를 구축하고 있다. 노동집약적 전통 건설 구조에서 기술집약적·자동화 구조로의 전환을 통해 현장 운용 효율을 높이고 숙련공 부족 및 중대재해 리스크에 선제적으로 대응하는 중이다.
한편 현대건설의 살수드론 현장 실증 완료는 스마트 건설 기술이 R&D 단계를 넘어 실제 공사 현장에서 실질적인 가치를 창출하는 단계에 진입했음을 보여준다.
